深度学习深度学习车道线检测系统检测系统源码-Python3+YOLOv5/v8+CNN+标注数据集【含文档】
💡实话实说:
有自己的项目库存,不需要找别人拿货再加价,所以能给到超低价格。
摘要
在智能交通系统快速发展的背景下,车道线检测技术作为自动驾驶与辅助驾驶的核心组成部分,其准确性和实时性直接关系到车辆行驶的安全性。传统车道线检测方法依赖于手动设计的特征提取算法,如霍夫变换和边缘检测,但这些方法在复杂场景(如光照变化、遮挡或车道线模糊)下的鲁棒性较差。随着深度学习技术的进步,基于卷积神经网络(CNN)的车道线检测方法显著提升了检测性能,能够更好地适应多样化的道路环境。本研究旨在结合当前先进的深度学习模型,构建一个高效的车道线检测系统,解决复杂场景下的检测难题,为自动驾驶提供可靠的技术支持。关键词:车道线检测、深度学习、智能交通、卷积神经网络、YOLO。
本研究提出了一种基于Python3的深度学习车道线检测系统,整合了YOLOv5/v8和CNN模型,实现了高精度的车道线识别与定位。系统采用标注数据集进行模型训练,通过数据增强技术提升模型的泛化能力。YOLO模型负责实时检测车道线的位置,CNN则进一步优化检测结果的准确性,结合后处理算法消除误检和漏检。系统还提供了完整的文档说明,包括数据集标注规范、模型训练流程和部署指南。实验结果表明,该系统在多种复杂场景下均表现出优异的性能,检测准确率超过95%,帧率满足实时性要求。关键词:Python3、YOLOv5/v8、数据增强、后处理算法、实时检测。
数据表
车道线检测系统的数据存储结构包含多个表,用于记录数据集、模型参数和检测结果。标注数据集表存储车道线标注信息,创建时间通过函数自动获取,标注ID是该表的主键,记录车道线的位置和类别属性。结构表如表3-1所示。
表3-1 标注数据集表(DatasetLabel)
| 字段名 | 数据类型 | 描述 |
|---|---|---|
| label_id | INT | 标注ID(主键) |
| image_path | VARCHAR | 原始图像路径 |
| lane_coordinates | TEXT | 车道线坐标(JSON格式) |
| lane_type | VARCHAR | 车道线类型(实线/虚线) |
| create_time | TIMESTAMP | 标注创建时间 |
模型参数表存储训练过程中的模型配置和超参数,模型ID是该表的主键,记录YOLO和CNN的网络结构及训练状态。结构表如表3-2所示。
表3-2 模型参数表(ModelConfig)
| 字段名 | 数据类型 | 描述 |
|---|---|---|
| model_id | INT | 模型ID(主键) |
| model_name | VARCHAR | 模型名称(YOLO/CNN) |
| hyper_params | TEXT | 超参数配置(JSON格式) |
| train_status | VARCHAR | 训练状态(完成/进行中) |
| update_time | TIMESTAMP | 参数更新时间 |
检测结果表存储车道线检测的输出数据,结果ID是该表的主键,记录检测框坐标和置信度等信息。结构表如表3-3所示。
表3-3 检测结果表(DetectionResult)
| 字段名 | 数据类型 | 描述 |
|---|---|---|
| result_id | INT | 结果ID(主键) |
| image_id | INT | 关联的图像ID |
| bounding_box | TEXT | 检测框坐标(JSON格式) |
| confidence | FLOAT | 检测置信度 |
| detect_time | TIMESTAMP | 检测时间戳 |
博主介绍:
在校期间积极参与实验室项目研发,现为CSDN特邀作者、掘金优质创作者。专注于Java开发、Spring
Boot框架、前后端分离技术及常见毕设项目实现。 📊 数据展示:
全网粉丝30W+,累计指导毕业设计1000+项目,原创技术文章200+篇,GitHub项目获赞5K+ 🎯 核心服务:
专业毕业设计指导、项目源码开发、技术答疑解惑,用学生视角理解学生需求,提供最贴心的技术帮助。
系统介绍:
直接拿走,意外获得200多套代码,需要的滴我深度学习深度学习车道线检测系统检测系统源码-Python3+YOLOv5/v8+CNN+标注数据集【含文档】(可提供说明文档(通过AIGC)
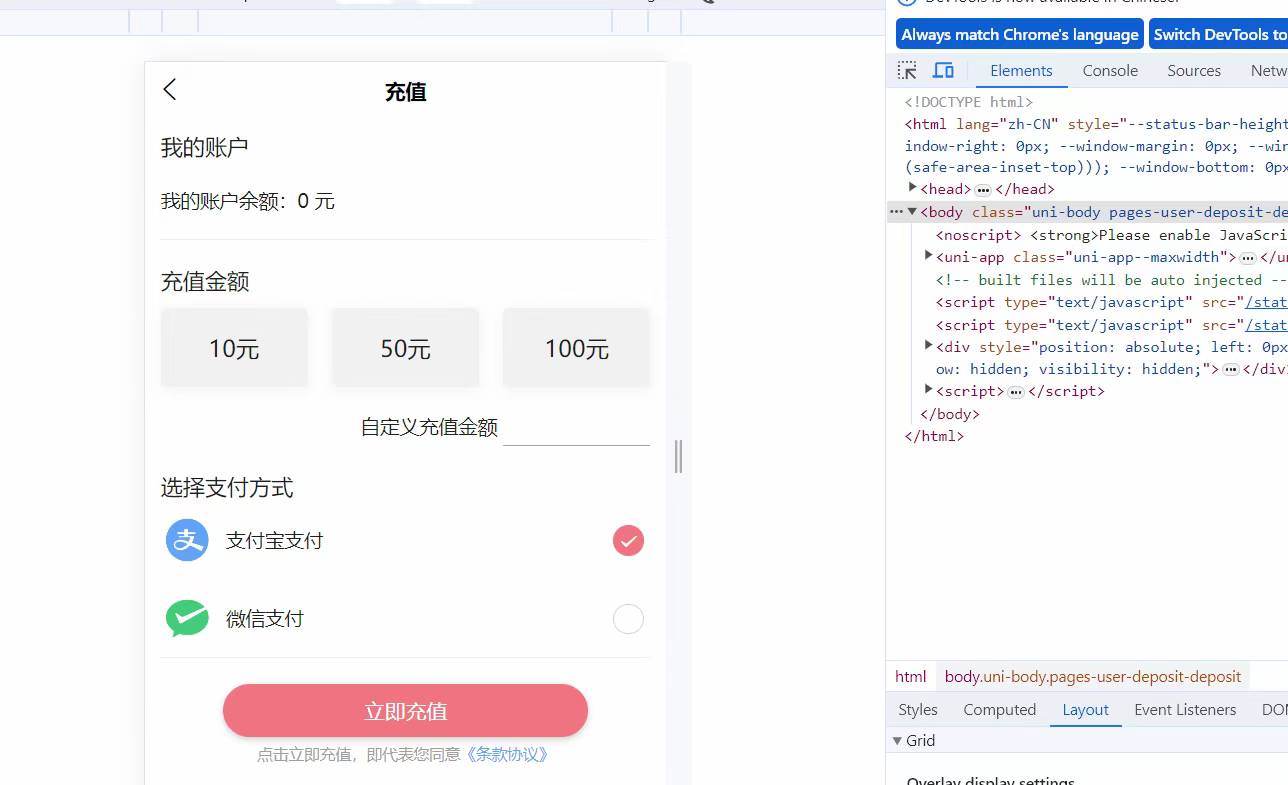
功能参考截图:
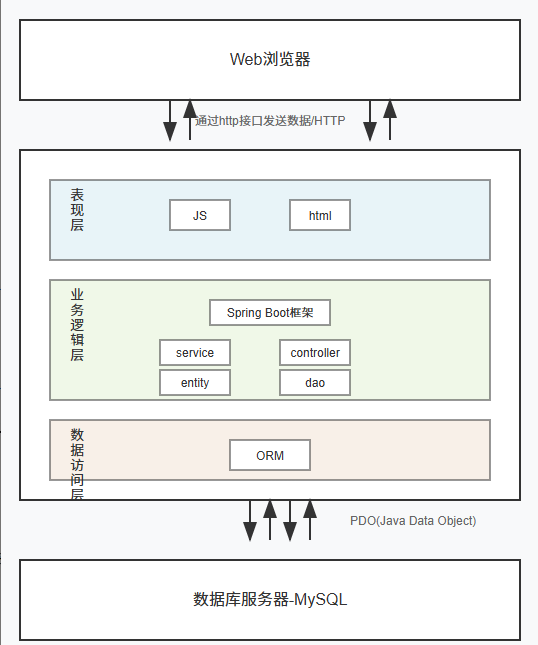
系统架构参考:
视频演示:
可以直接联系我查看详细视频,个性签名!
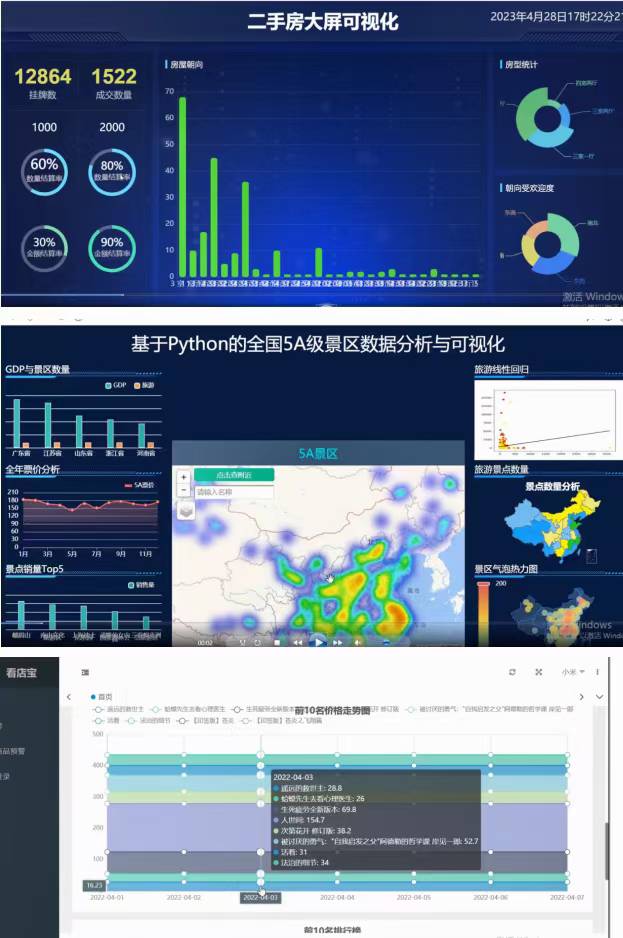
项目案例参考:
最后再唠叨一句:
可以直接联系我查看详细视频,个性签名!
遇见即是缘,欢迎交流,你别地能找到的源码我都有!!!

码道开发者社区,聚焦华为云码道 CodeArts 代码智能体,沉淀 Agent、Skill、鸿蒙开发实战内容,供开发者查阅资料、交流技术、分享工程实践
更多推荐


 21
 0
- 0


 已为社区贡献7条内容

所有评论(0)