基于深度学习的路径速度预测
你将开多快?通过深度神经网络预测定制路径的速度
摘要
基于定制路径的速度预测是导航应用、叫车公司和自动驾驶车辆实现拥堵规避、路径优化和行程时间预测的重要工具。传统速度预测算法基于道路路段,仅支持若干主干道。基于路径的速度预测极具挑战性,因为速度在不同路径位置始终变化,并受到诸多复杂因素的共同影响。本文提出一种用于定制路径速度预测的新型深度学习框架。设计了一种基于路径的速度预测神经网络(PSPNN),以实现对给定路径及其属性信息的速度预测。该方法在路径单元、子路径和完整路径多个层级上,采用了分层卷积神经网络(CNN)和深度双向长短期记忆网络(Bi‐LSTM)结构,以进行不同类型特征提取。该方法将预测单元从道路路段缩小至定制路径单元(平均长度:59.52米),实现了平均绝对误差(MAE)为1.94米/秒和平均绝对百分比误差(MAPE)为18.14%的精度,展现出服务于高要求数据驱动应用的潜力。迄今为止,PSPNN是首个面向定制路径的速度预测算法,可帮助出行者和管理者提前获取大规模定制路径的速度信息。
索引词
速度预测,基于路径的速度,深度学习,交通信息估计。
一、引言
随着全球城市化进程的迅速发展,人类几乎每天都在遭受交通拥堵的困扰。近年来,随着数据采集和处理技术的飞速发展,对交通趋势和未来状态进行预测已成为交通管理者和出行者的共识。幸运的是,交通参数预测方法正在得到深入研究,并逐步应用于实际场景中。毋庸置疑,速度预测是其中的关键问题之一。
在交通速度预测领域,以往的研究范畴可分为三个层次:路段、走廊和网络。在过去二十年中,这三个预测范畴均得到了广泛研究。对于每种预测算法而言,基本的预测单元都是路段,且该值始终表示平均速度。这些方法对交通管理者和工程师很有帮助,可用于展示和分析整个道路网络的交通状况。然而,对于个人而言,他们更关心自己即将行驶路径上的交通状况。传统的宏观层面速度预测算法难以有效应用于个人路径规划。值得一提的是,许多商业导航系统基于实时路段估计信息推荐最佳路线。例如,基于实时行程时间和速度估计,大多数商业GPS导航系统(如谷歌地图)能够实现最佳旅行路径选择、实时路况可视化以及最佳出发时间推荐等功能。显然,目前应用程序设计的“实时最佳路线”可能并非真正意义上的最佳路线,因为从用户查看应用程序到抵达目标路段之间存在时间滞后。实际情况是,许多人被导航软件引导至当前看似“畅通的路段”,结果反而遭遇更严重的交通拥堵。因此,有必要提出一种基于出行者的个体级交通信息预测算法来解决这一问题。
随着数据科学和深度学习在交通领域的发展,研究人员更加关注定制化尺度预测算法,以帮助管理者和出行者获得更有用的预测信息。然而,定制路径速度预测极具挑战性,因为基于个体路径的速度预测受到许多复杂因素的影响,包括时空因素(例如位置、高峰/非高峰时段、出发时间)、人为因素(例如驾驶员行为、驾驶习惯)、内部条件(例如车辆性能)和外部条件(例如天气、道路状况)。传统速度预测方法在这种具有挑战性的场景中表现不佳。因此,亟需一种新算法,不仅能够整合前述更多因素,还具备服务于新预测尺度的能力。以往的速度预测方法通常以路段作为基本预测单元,而本文中,研究团队建立了一种新的深度神经网络架构,用于基于定制路径的速度预测,以更好地服务交通管理者和个体出行者。
在此新方法中,我们提出将“路径单元”作为一种新的基本速度分析和预测单元,灵活地基于给定路径在时空域中进行定制。每条路径由首尾相连的定制化路径单元链组成。路径单元内的速度受位置、出发时间、天气、道路状况等因素影响。我们提出了一种基于分层卷积神经网络(CNN)和深度长短期记忆网络(LSTM)的深度神经网络——基于路径的速度预测神经网络(PSPNN)。在本文中,我们将PSPNN应用于一个真实开放数据集进行测试,结果证明了PSPNN在应对这一挑战性问题上的出色能力。基于我们的研究,我们在以下五个方面做出了贡献:
1. 基于分层卷积神经网络和深度双向LSTM(Bi‐LSTM)结构,提出了一种基于路径的速度预测神经网络(PSPNN),用于对包含起点、终点、路线及属性信息的定制化路径进行速度预测。
2. 在路径单元层级、子路径层级和完整路径层级等多个层级上,分别提取了空间、时间、环境以及与人相关的因素特征。
3. 设计将天气状况、道路等级、星期几、行程出发时间和驾驶员信息等属性信息通过嵌入方式集成到PSPNN中。
4. 通过PSPNN,预测单元可从固定道路路段缩小至每个个性化路径单元(每个单元的平均长度为59.52米)。
5. 在微观尺度路径单元预测层级,PSPNN实现了18.14%的平均绝对百分比误差(MAPE),其性能显著优于其他前沿深度学习基准。
II. 文献综述
通常,速度预测建模方法分为两类:参数化和非参数化。参数化方法以基于统计模型的方法著称,其中参数根据理论假设预先确定。在传统的参数化方法中,一系列数学模型动态地进行预测,例如运动波模型、元胞自动机模型以及Boris Kerner的三相交通理论。由于受到数据采集技术和大规模计算需求的限制,这些基于模型的理论在实际场景中的应用可能有限。
机器学习,尤其是深度学习,为参数化方法注入了新的活力。循环神经网络(RNN)是交通信息预测领域中一种流行的神经网络。与其他神经网络相比,RNN在序列预测方面能够取得良好的性能。在过去几十年中,许多研究聚焦于基于RNN的交通信息预测,并取得了良好成果。例如,[14]构建了一个基于定制RNN的道路网络速度预测模型,用于网络级速度预测,并获得了令人满意的结果。尽管RNN相较于传统方法表现更优,但仍存在不足。首先,基本的循环神经网络结构缺乏处理序列长期记忆的能力。其次,由于梯度消失和梯度爆炸问题,训练循环神经网络困难且耗时。因此,研究人员提出了各种循环神经网络变体。长短期记忆网络(LSTM)神经网络被设计用于解决这些问题,并在交通领域取代了传统循环神经网络的地位。
LSTM是一种特殊的循环神经网络(RNN),旨在学习长期依赖关系。霍赫赖特尔和施密德胡贝尔于1997年提出了LSTM,并在随后的几十年中被众多研究人员不断改进。因此,目前我们可以看到为多种用途设计的各种LSTM模型。在交通领域,LSTM是交通模式预测中最受欢迎的模型之一。Ma等[4]率先将LSTM引入行程速度预测,并取得了显著成果。在随后的几年中,越来越多的研究围绕这一主题展开,其结果证明了LSTM在行程速度预测方面的优越性能。凭借长序列处理能力,LSTM能够捕捉长期依赖关系,从而取得优于传统RNN的结果。然而,LSTM的一个关键局限性也逐渐显现:这些依赖关系通常只能从按时间顺序排列的输入数据中学习,因此在处理过程中仅能提取前向依赖,而无法获取后向依赖。但在交通领域,前向和后向依赖关系对预测都至关重要。为了同时捕捉前向和后向依赖特征,双向LSTM(Bi‐LSTM)被引入到交通领域的交通模式预测中[7],[17],[25],[26]。Wang等[7]在网络的关键路径上应用了多个双向LSTM模型,实现了多路径网络规模行程速度预测。Cui等[25]提出了一种堆叠式双向与单向LSTM(SBU‐LSTM)神经网络,结合了LSTM与双向LSTM,用于全网交通速度预测。该模型能够处理包含缺失值的输入数据,并在西雅图地区的大型高速公路和城市交通网络上得到了验证。
对于交通信息预测,需要同时捕捉时间依赖性和空间特征。在空间特征提取方面,卷积神经网络(CNN)被广泛使用。通常,由于其共享权重架构,CNN常用于图像和视频分析。因此,借助这一特殊架构,大量研究将CNN应用于交通领域中道路网络的空间依赖性提取。研究人员可通过卷积操作提取空间相关特征,并通过赋予不同权重来衡量给定路段或交叉口对周边区域的影响。例如,Ma等[31]基于CNN采用“将交通视为图像”的方法实现了网络级交通速度预测。Ke等[20]结合交通流的影响,利用CNN实现了车道级交通速度预测,并取得了高精度的结果。
因此,卷积神经网络和长短期记忆网络的结合被用于时间相关性和空间特征提取。先前的研究也证明了这一想法非常令人鼓舞且前景广阔。Liu et al.[32]利用Conv‐LSTM提取城区中的时空信息,用于短期交通流预测。Wang et al.[33]结合卷积神经网络和长短期记忆网络提取时空信息,实现了端到端网络规模行程时间估计,其成果对路径优化和导航系统具有重要意义。据研究团队所知,将时空特征、属性信息特征和环境特征与机器学习技术相结合,能够更好地应对基于定制路径的速度预测问题的挑战。
III. 模型预备
A. 定义
定义 1 历史轨迹(Hi) :一条历史轨迹Hi是由车辆i在固定时间间隔内生成的一系列连续的历史GPS点,即Hi={h1, h2… hm−1, hm}。每个点记录hm包含纬度、经度和时间戳。在本研究中,轨迹是模型的基本信息。
定义 2 路径(Pi) :地图上具有给定起点、终点和路线的可通行路径。在本研究中,Pi由用户生成,是研究人员预测速度序列信息的基本实体。每个Pi包含多个路径单元和子路径。
定义 3 路径单元(Cn Pi) :每条路径(Pi)的定制的等距路段。路径单元是路径速度预测的基本单位。N表示单元数量,属于Pi(0< n<j),DisCPi是每个路径单元的距离。
定义 4 子路径(SPNi) :子路径是由k个相邻路径单元组合而成。子路径用于反映和总结相邻路径单元之间的连接与关系。子路径长度等于k · DisCP i。
B. 研究目标
在地图上随机给定一条自定义路径(路径)(Pi),包含起点、终点、路径起始时间、路线和属性信息,预测每个路径单元(Cn P i)对应的速度(V C n P i)。
C. 数据预处理
在本研究中,路径信息和路径单元信息是从轨迹数据中获取的。历史轨迹(Hi)的GPS点是包含时空信息的原始记录。根据定义,在获得一条历史轨迹后,第一步是计算Hi的长度(DisPi)。基于DisPi,第二步是将Hi划分为n个GPS点簇。每个簇覆盖相同的距离,该距离被视为路径单元长度。第三步是对每个等距簇进行采样,并使总记录数等于j(如果序列不够长,则向每个单元记录添加0)。使用每个等距簇中的采样GPS点来表示每个路径单元(CnPi)。第四步是为每个点添加单元信息(单元长度 DisCPi)和地理信息(道路等级)。图1展示了整个数据预处理过程的一个示例。
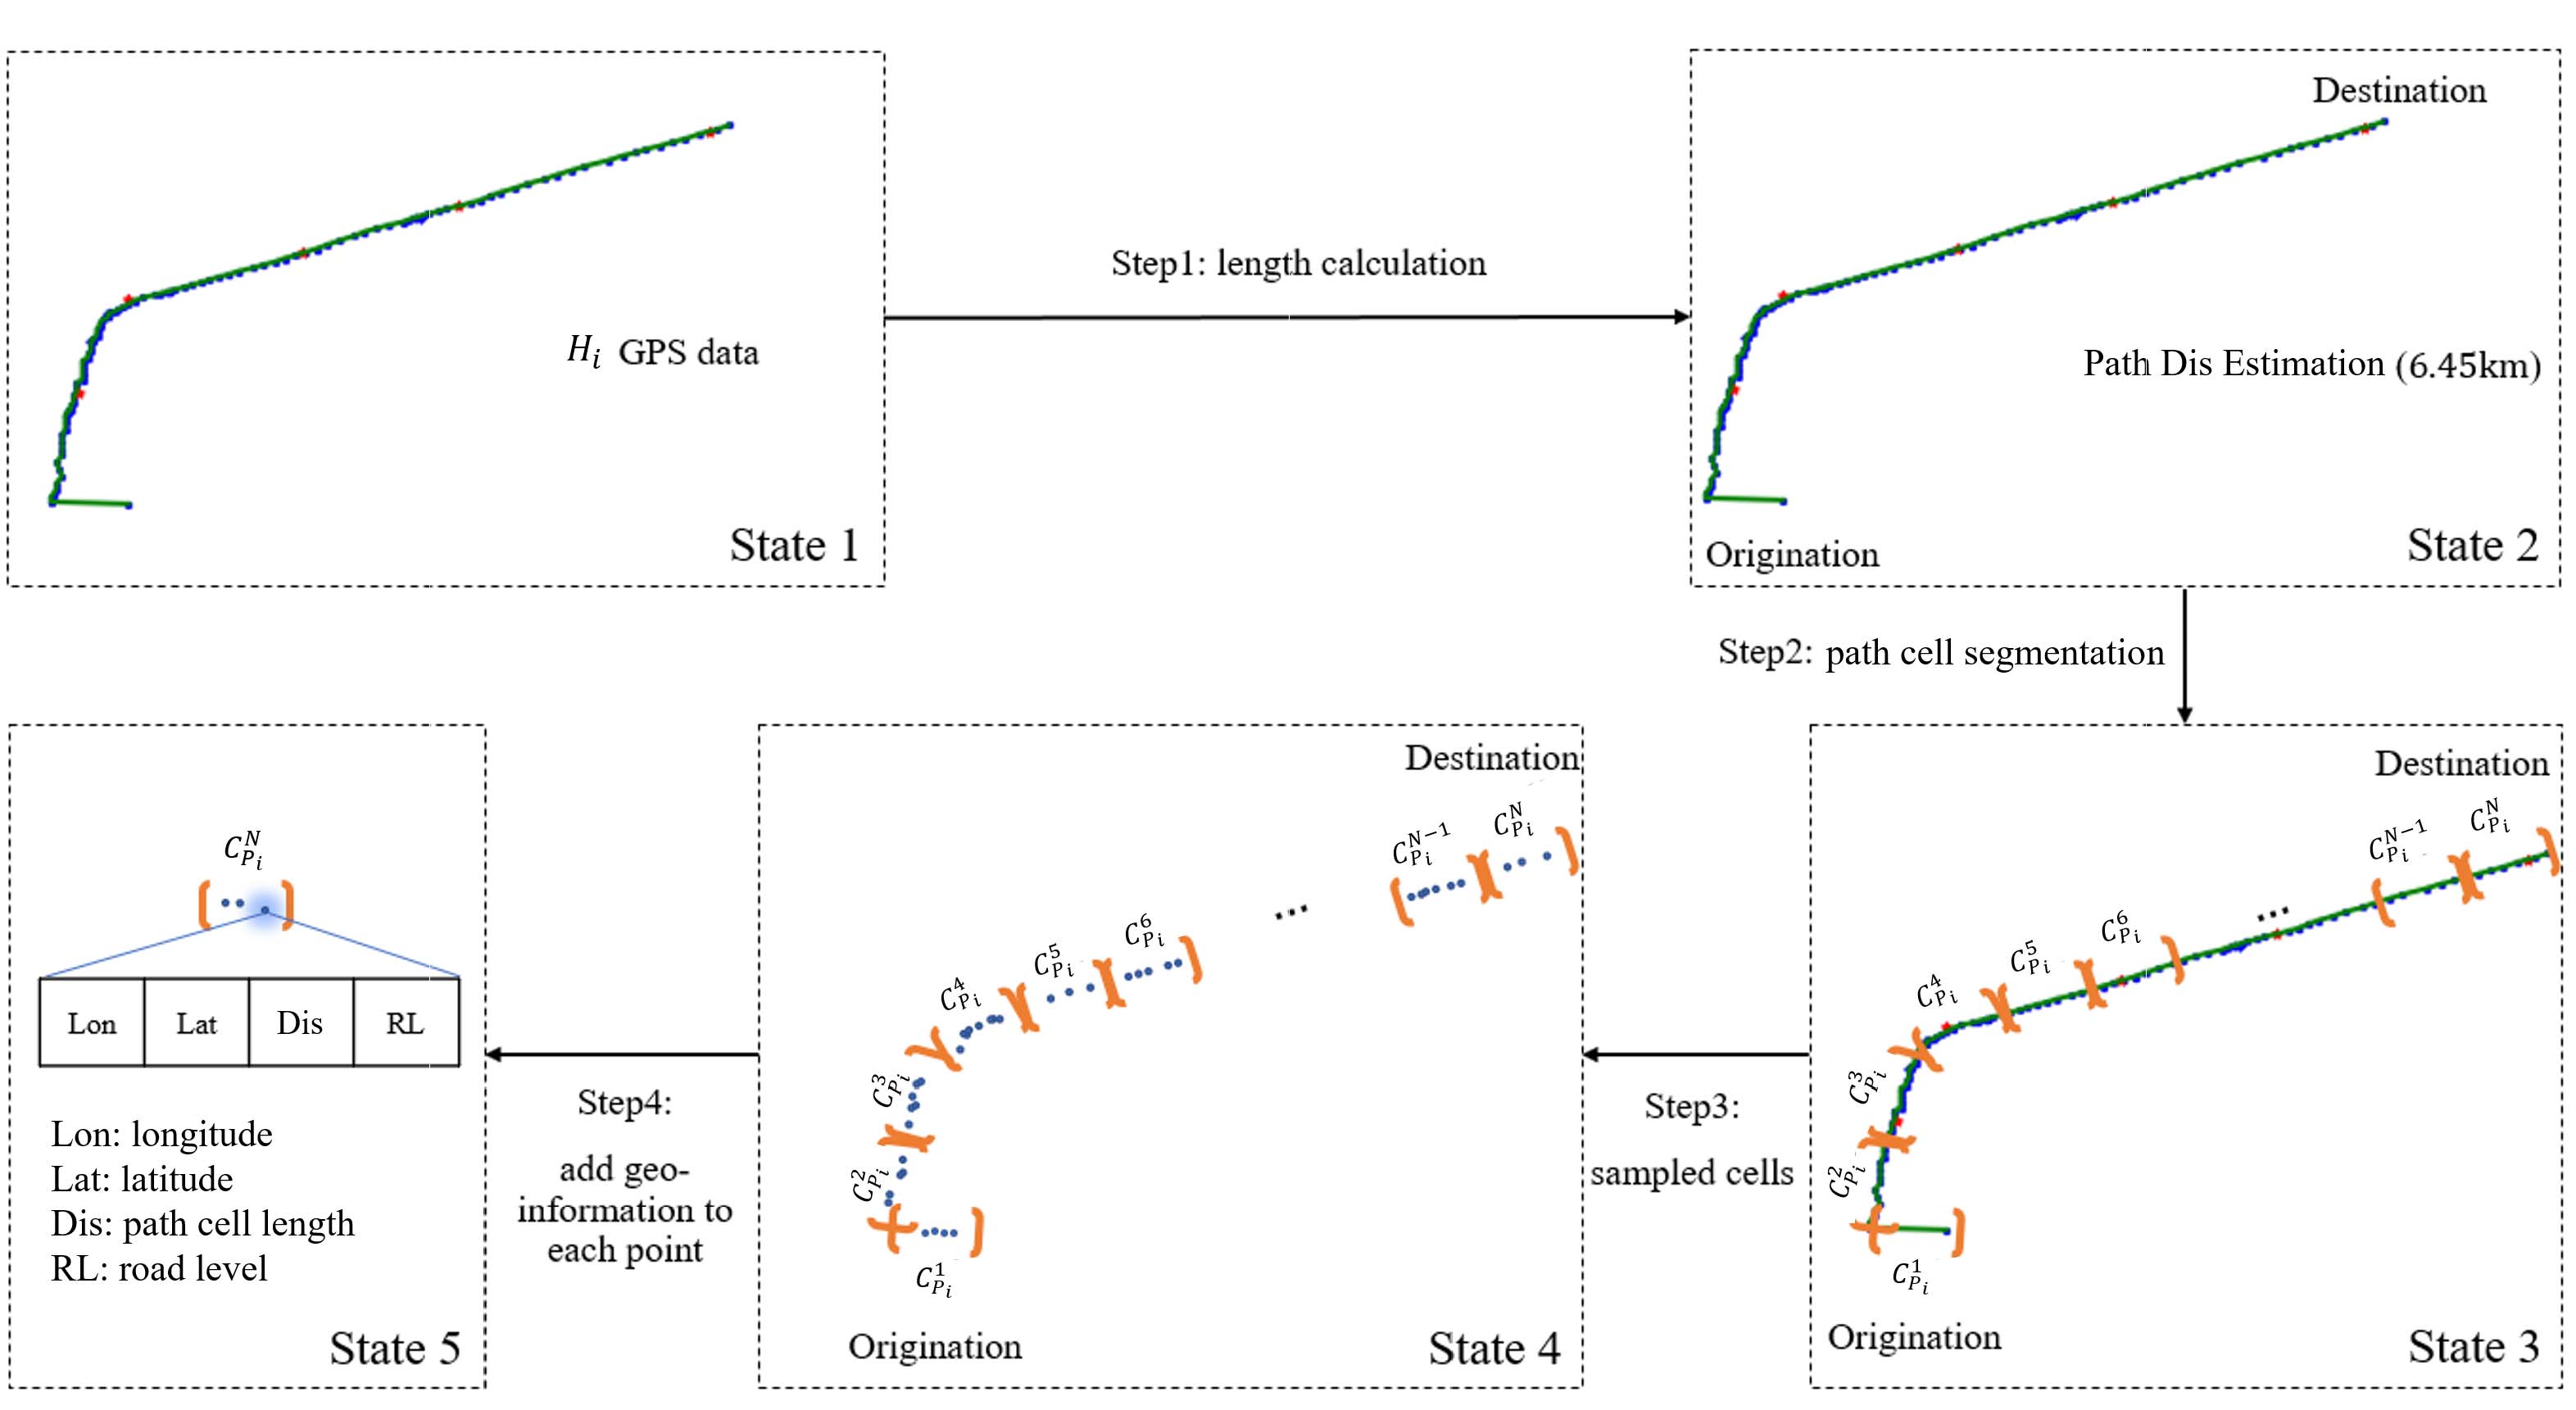 )
数据预处理后,我们得到了路径Pi,该路径由j条记录组成,表示n个路径单元,每个路径单元中的数据记录p j Cn Pi包含经度、纬度、自定义的单元长度DisCPi以及道路等级(RL)。
$$
p_j^{C_n^{P_i}} = (\text{Long}, \text{Lat}, \text{DisCP}_i, \text{RL}) \quad (1)
$$
D. 属性
在本研究中,属性信息是模型的重要输入,包括:天气(weatherID)、周日期(weekID)和驾驶员信息(driverID)。这些属性以属性集的形式呈现,表示为 A,定义见公式(4)。其中,weatherID表示天气条件,如雨、雪或晴朗,weekID表示从星期一到星期日的星期几。驾驶员ID用于区分不同驾驶员。
$$
A = (\text{weatherID}, \text{weekID}, \text{driverID}) \quad (2)
$$
此外,还总结了一些路径属性,包括:
- 开始时间:以秒为单位,范围为 (0, 86400),因为本文将一天划分为 86400 个时间间隔。
- 不同道路等级的当前平均速度(每分钟更新一次)。
IV. 模型架构
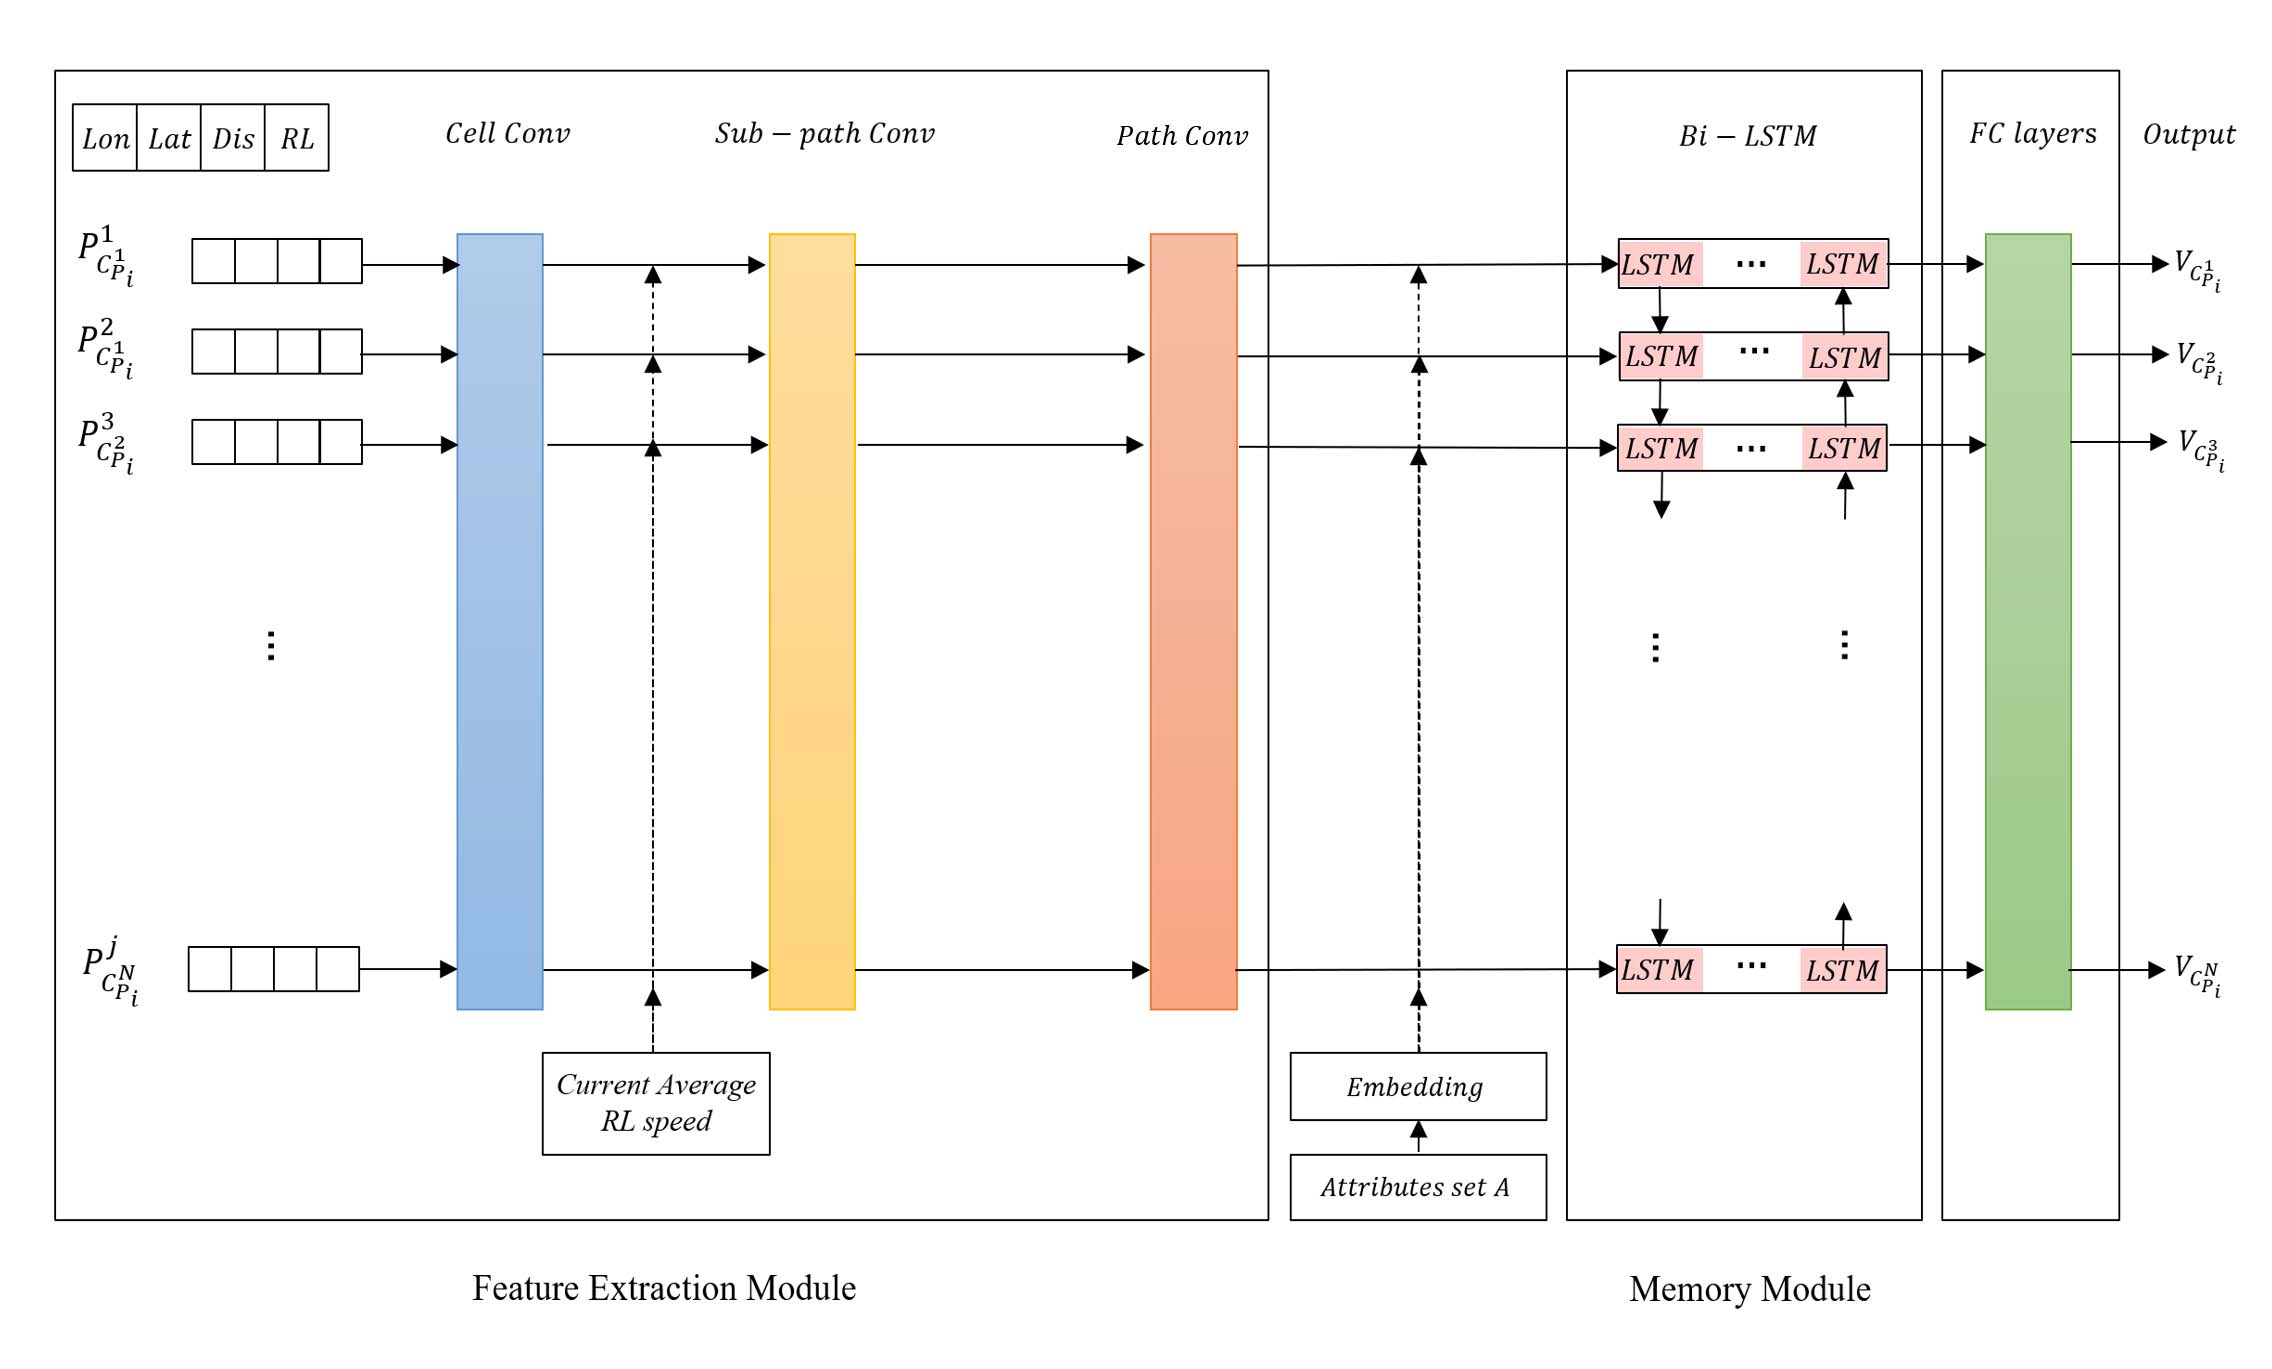
PSPNN的架构如图2所示。它主要由两个模块组成:特征提取模块(FEM)和记忆模块(MM)。FEM负责提取和转换特定路径的特征。该模块包含四个部分:细胞卷积层、子路径卷积层、路径卷积层和属性嵌入。MM用于记忆和总结单元之间的连接性。该模块的基本结构是深度双向 LSTM。然后,这两个模块的输出将输入到四个全连接层中,以将向量矩阵映射为预测速度序列。
A. 特征提取模块(FEM)
1) 细胞卷积层
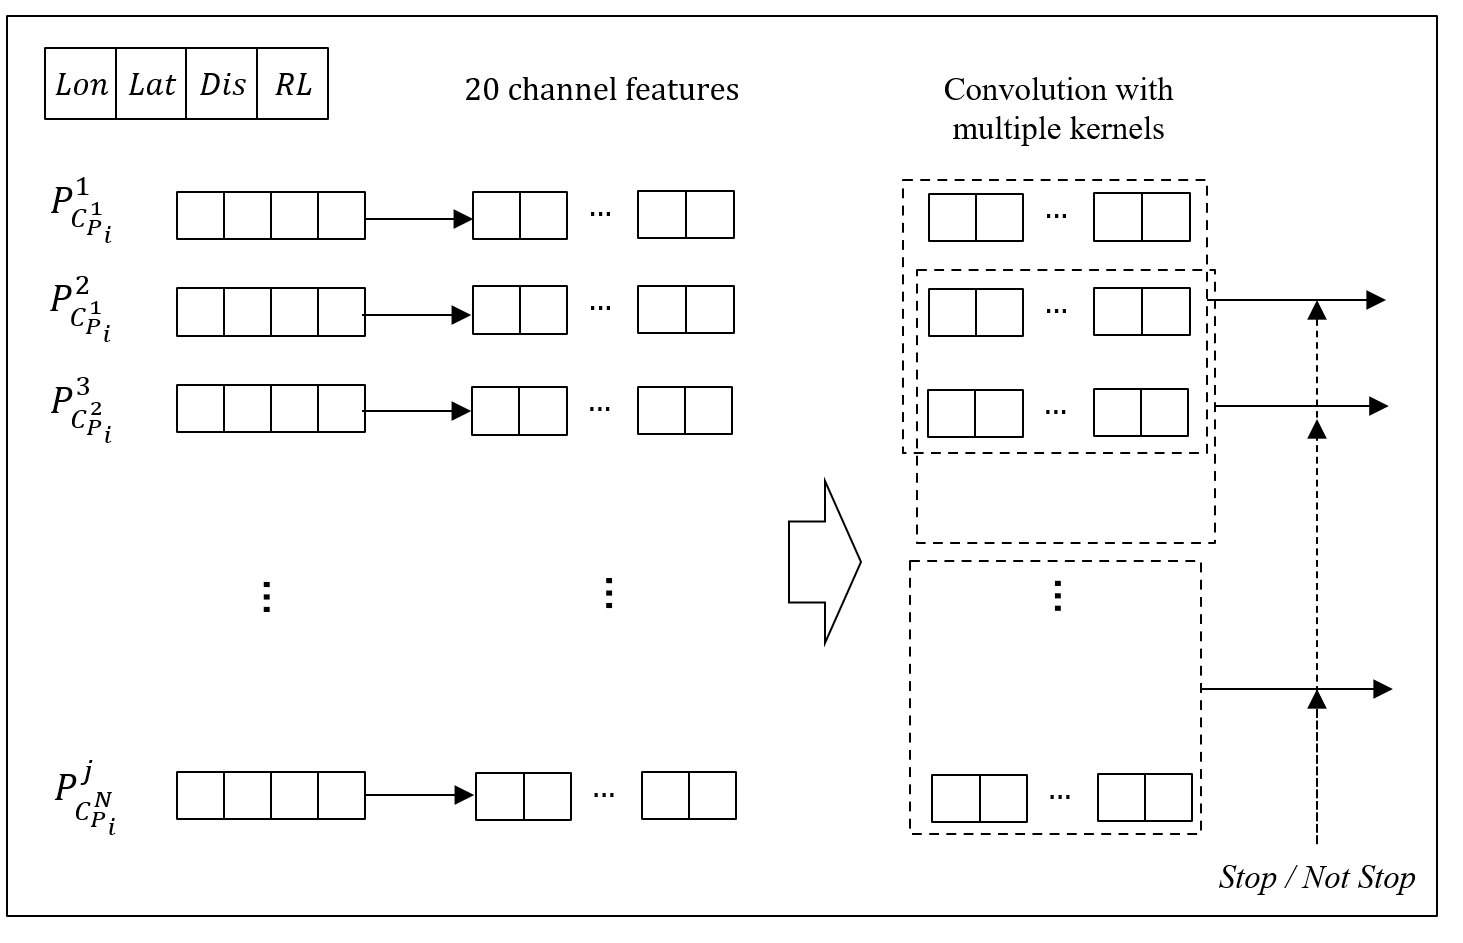
细胞卷积层用于捕捉路径单元记录序列中包含的特征。它负责将原始序列转换为一系列特征向量。受Wang et al. [33]提出的DeepTTE模型中 Geo‐conv层的启发,Cell‐Conv层用于捕捉连续轨迹单元记录之间的微观空间相关性。Cell‐Conv的详细架构如图 3所示。此处,通过非线性映射将三个部分整合到 Cell‐Conv层、一维卷积层和拼接操作中。在卷积计算之前,作者将输入向量p j Cn P i 从R4映射到R20。此步骤用于扩大记录维度,以实现更好的记录特征提取。因此,卷积层的输入序列可视为20个通道。Cell‐Conv的数学方法层如下所示:
$$
f_{p_j^{C_n^{P_i}}} = \tanh(W_{\text{geo}}[\text{long} \circ \text{lat}] \circ W_{\text{dis}}[\text{Dis}] \circ W_{\text{rl}}[\text{RL}]) \quad (3)
$$
$$
f_{\text{cell}}^{p_j^{C_n^{P_i}}} = \sigma_{\text{cnn}} \cdot (W_{\text{conv}} * f_{p_j^{C_n^{P_i}}} : p_{j+k_c-1}^{C_n^{P_i}} + \varepsilon) \quad (4)
$$
在公式(3)中,f p j Cn Pi表示输出的非线性映射的输出。Wgeo Wdis Wrl是可学习权重矩阵。所使用的非线性映射方法为tanh函数。在公式(4)中,*表示卷积使用卷积核大小k进行计算。ε是偏置项。pj Cn Pi :p j+kc−1 Cn Pi是从记录j到j+ kc − 1的路径的输入序列。kc是卷积层的卷积核大小。σcnn表示卷积神经网络对应的激活函数。
2) 子路径卷积层
通常,车辆在某一路段上的速度总会受到相邻路段的影响。因此,有必要利用相邻路段的交通信息来辅助算法对目标单元进行预测。此处设计了一个子路径卷积层,用于捕捉相邻单元之间的特征。在此,将细胞卷积层的输出传入子路径卷积层之前,会在行程时间将不同道路等级的路网平均速度ASj RL拼接到每个路径单元中。目的是帮助网络更好地捕捉当前交通状态。子路径卷积层的输出为f sub p j C n P i :
$$
f_{\text{in-sub}}^{p_j^{C_n^{P_i}}} = (f_{\text{cell}}^{p_j^{C_n^{P_i}}} \circ A S_j^{\text{rl}}) \quad (5)
$$
$$
f_{\text{sub}}^{p_j^{C_n^{P_i}}} = \sigma_{\text{cnn}} \cdot (W_{\text{conv}} * f_{\text{in-sub}}^{p_j:j+k_s-1}^{C_n^{P_i}} + \varepsilon) \quad (6)
$$
3) 路径卷积层
路径卷积层用于捕捉跨多个单元格的高层路径特征。这里我们仍然使用一维卷积层来完成特征提取。路径卷积层的数学公式见公式(7):
$$
f_{\text{path}}^{p_j^{C_n^{P_i}}} = \sigma_{\text{cnn}} \cdot (W_{\text{conv}} * f_{\text{sub}}^{p_j : j +k_p - 1}^{C_n^{P_i}} + \varepsilon) \quad (7)
$$
4) 属性集和嵌入
交通系统可以被视为现代社会系统的一个子系统。其参数会受到许多一般因素的影响。节假日和周末的出行模式与工作日也有很大差异。此外,在不同的天气条件下,行驶速度也可能不同。为解决这一问题,模型将属性集纳入并整合到路径速度预测中。此处,属性集包括天气ID(雨天)、雪天、晴天等,周ID(从星期一到星期日),出发时间ID和驾驶员 ID。
然而,这些属性的值始终是类别值,无法满足神经网络输入格式的要求。由于这些属性对输出的影响通常较为复杂且相互关联,因此需要一个可学习过程来解决这一问题。受自然语言处理(NLP)中特征学习技术的启发,通过将词汇表中的词或短语映射为实数向量,嵌入成为连接这些离散值与向量维度的桥梁。在该框架中,我们采用了 [34]提出的低维嵌入方法,将类别因素转换为神经网络输入序列。使用E(A)表示四个属性向量。记忆模块的整体输出为:
$$
f_{\text{FE}}^{p_j^{C_n^{P_i}}} = f_{\text{path}}^{p_j^{C_n^{P_i}}} \circ E(A) \quad (8)
$$
B. 记忆模块 (MM)
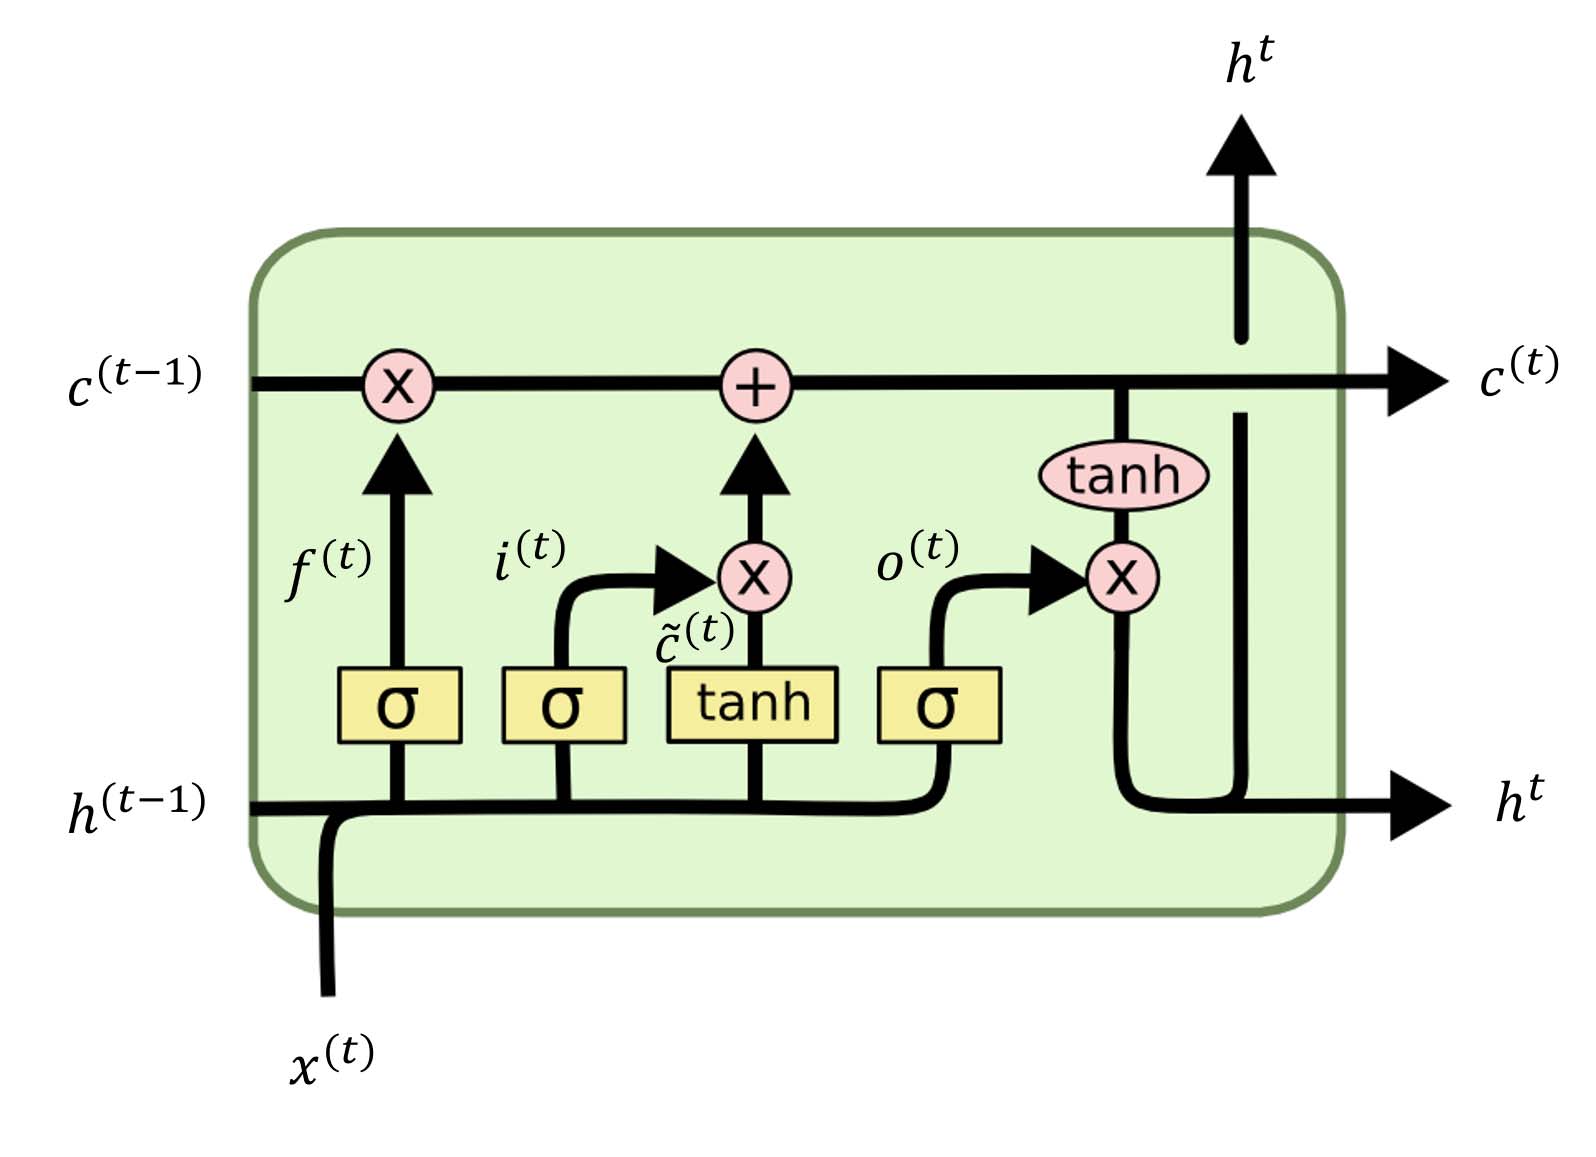
不同交通单元之间的速度变化可以被解释为时空域中的变化。在特征提取模块提取并总结空间特征之后,需要一个具有时间记忆特性的模块。长短期记忆网络(LSTM)是一种著名的用于捕捉这些单元之间时间依赖性的网络。LSTM 是循环神经网络(RNN)的一种特殊形式,能够学习长距离依赖并处理长期记忆信息。通常,每个 LSTM 神经元包含三个门,即输入门 i(t)、输出门 o(t) 和遗忘门 f(t)。每个门由其自身的权重 w(t) 和前一个神经元的输出 h(t−1) 控制。此外,记忆级联过程可分为两部分:新记忆生成˜c(t) 和最终记忆生成 c(t)。在最后一个记忆生成后,新的隐藏状态 h(t) 在输出门 o(t) 的控制下产生。o(t) 评估记忆中哪些部分需要在 h(t) 中显示。图4 展示了 LSTM 神经元的详细结构,(9)‐(14) 式给出了 LSTM 单元的数学公式及其以下工作流程 [15]:
$$
i(t) = \sigma(W(i)x(t) + U(i)h(t−1)) \quad (9)
$$
$$
f(t) = \sigma(W(f)x(t) + U(f)h(t−1)) \quad (10)
$$
$$
o(t) = \sigma(W(o)x(t) + U(o)h(t−1)) \quad (11)
$$
$$
\tilde{c}(t) = \tanh(W(c)x(t) + U(c)h(t−1)) \quad (12)
$$
$$
c(t) = f(t) \circ c(t−1) + i(t) \circ \tilde{c}(t) \quad (13)
$$
$$
h(t) = o(t) \circ \tanh(c(t)) \quad (14)
$$
为了更好地捕捉时间依赖性,PSPNN 使用深度双向 LSTM作为记忆模块。每个训练序列从两个方向分别传递给LSTM神经元,一个方向是前向,另一个方向是后向。深度双向LSTM的数学公式如下所示:
$$
\overrightarrow{h}(i)
t = f(\overrightarrow{W}(i) h(i−1)_t + \overrightarrow{V}(i) h(i)
{t−1} + \overrightarrow{\varepsilon}(i)) \quad (15)
$$
$$
\overleftarrow{h}(i)
t = f(\overleftarrow{W}(i) h(i−1)_t + \overleftarrow{V}(i) h(i)
{t+1} + \overleftarrow{\varepsilon}(i)) \quad (16)
$$
$$
\hat{y}(t) = g(U[\overrightarrow{h}(i)_t; \overleftarrow{h}(i)_t] + \hat{\varepsilon}) \quad (17)
$$
图5和公式(15)‐(17)展示了双向隐藏层架构的参数更新过程。通常,双向LSTM包含两个部分:前向序列和后向序列。在计算过程中,网络会计算前向隐藏序列 $\overrightarrow{h}(i)_t$ 和后向隐藏序列 $\overleftarrow{h}(i)_t$。最后,输出将前向和后向的隐藏特征进行整合,并汇总为一个序列作为输出。
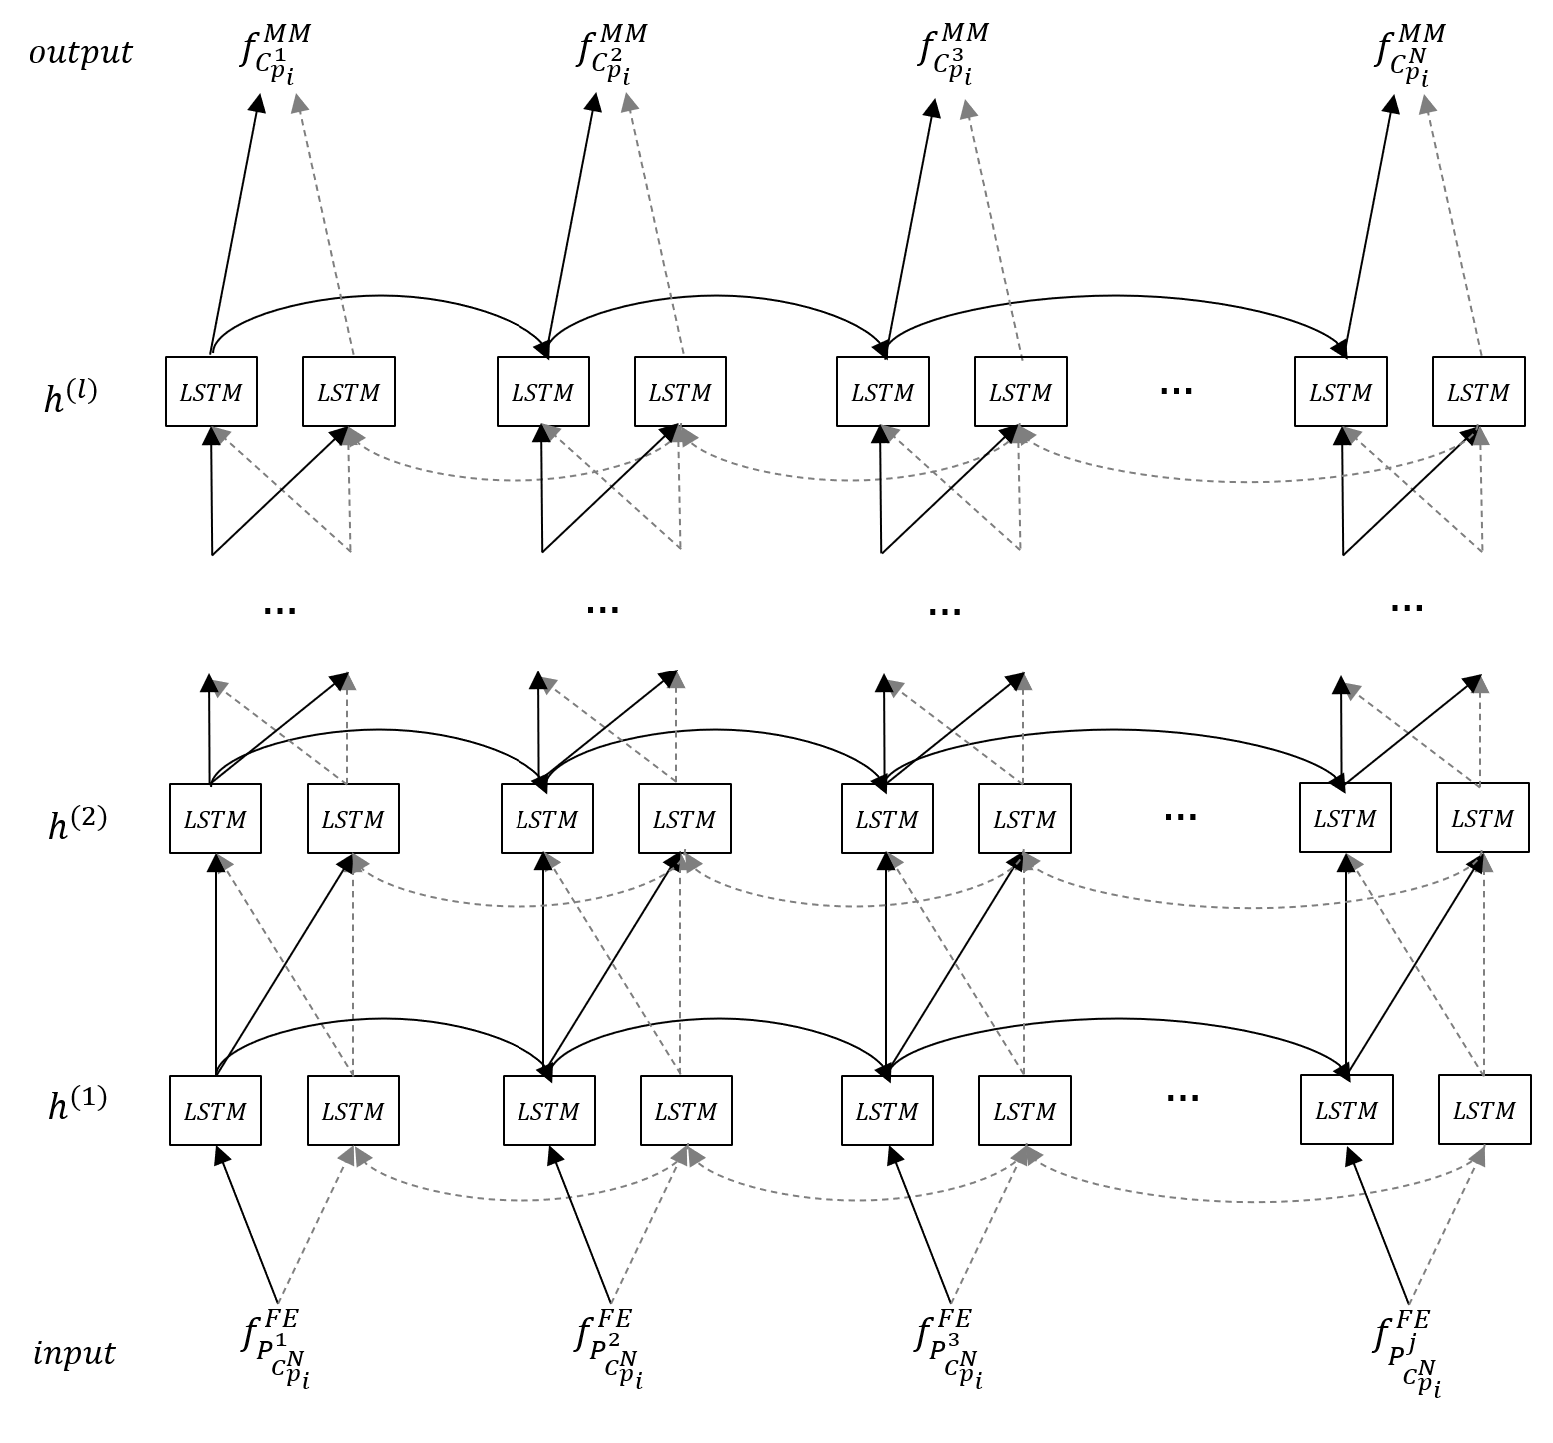
为了缩小记忆模块输出的维度并获得路径单元速度序列,此处使用了多个全连接(FC)层。这些层的任务是将高维特征序列映射到特定尺度的数值。根据映射结果,可以获得每个路径单元V C n P i的预测值。
V. 实验
A. 环境描述
PSPNN使用PyTorch 0.3.1实现。用于训练的工作站配备有GPU(NVIDIA TITAN Xp),CPU为Intel Core i7 8700。操作系统为Linux Ubuntu 16.04。
B. 数据描述
研究数据集总体描述:来自中国成都的滴滴GIYA数据。原始数据大小约为132 GB,包含从2016年11月1日至2016年11月30日的超过二十亿条轨迹记录。经过数据清洗后,有效路径行驶时间介于3.25至59.97分钟之间。行程距离范围为0.12公里至35.74公里。GPS点记录的时间间隔为2–4秒。
同时,我们将轨迹与成都市道路网络进行匹配,以提取道路等级信息。在此,研究人员将道路划分为五种不同的RL作为输入,包括:高速公路、主干道、次干道、集散道路和支路。
C. 参数设置
PSPNN实验中的参数如下:
- 路径的PSPNN中自定义的细胞数量 n固定为128。路径的PSPNN中自定义的点记录数量 j固定为256。每个细胞的平均长度为59.52米。
- 在细胞卷积层中,卷积核大小 kc为3。滤波器数量设置为128。公式(4)中的激活函数 σcnn为指数线性单元(ELU)函数,该函数可更快地将成本收敛至零并产生更精确的结果。此外,ELU还有一个额外的alpha常数,应为正数。
- 在子路径卷积层中,我们将卷积核大小固定为2。因此,子路径由三个相邻的路径细胞簇组成,表示两个相邻细胞簇之间的传输和连接。子路径卷积的滤波器数量设置为128。激活函数 σcnn为ELU函数。
- 在路径卷积层中,我们将卷积核大小固定为3。子路径卷积的滤波器数量设置为96。激活函数 σcnn为ELU函数。
- 每个属性的嵌入向量大小确定如下:天气ID 映射到 R3,周ID 映射到 R3,出发时间ID 映射到 R16,驾驶员ID 映射到 R10。E(A) 的总维度大小为 R32。
- 在记忆模块中,双向LSTM的隐藏神经元数量固定为256。此处,记忆模块中使用了三个隐藏层。公式 (9–11)中的激活函数σrnn 是 tanh函数。tanh的数学表达式为 tanh(x)=ex − e−x/ex + e−x。
- 在预测模块中,全连接层的数量固定为4。这四层将数据下采样为128维向量,以表示预测单元速度 $(V_{C_n^{P_i}})$。
D. 损失函数
在PSPNN中,研究人员使用平均绝对百分比误差(MAPE)来训练PSPNN模型,然后结合平均绝对误差(MAE)、均方根误差(RMSE)和MAPE共同评估模型。损失函数和细胞速度预测的评估方法定义如下方程:
$$
\text{MAE} = \frac{1}{N} \sum_{n=1}^{N} |V_{C_n^{P_i}} - \hat{V}
{C_n^{P_i}}| \quad (18)
$$
$$
\text{MAPE} = \frac{1}{N} \sum
{n=1}^{N} \left| \frac{V_{C_n^{P_i}} - \hat{V}
{C_n^{P_i}}}{V
{C_n^{P_i}} - \varepsilon} \right| \times 100\% \quad (19)
$$
$$
\text{RMSE} = \sqrt{\frac{1}{N} \sum_{n=1}^{N} (V_{C_n^{P_i}} - \hat{V}
{C_n^{P_i}})^2} \quad (20)
$$
在公式(18)–(20)中,$V
{C_n^{P_i}}$表示每个路径单元的预测速度值。$\hat{V}_{C_n^{P_i}}$表示每个路径单元的真实速度。n是单元数量。在公式(19)中,MAPE中的 ε用于防止出现分母为零的情况,且 ε相较于道路网平均速度足够小。
VI. 性能评估与比较
训练过程合理。MAPE训练曲线缓慢下降,并收敛到18.14%的极限值。在评估过程中,MAE降至1.94米/秒(6.98公里/小时)。此外,为了更好地展示PSPNN的性能,本文还将其与一种传统方法(AVG)以及其他前沿的深度神经网络架构进行了比较,包括深度RNN、深度 LSTM、深度双向LSTM、深度Conv‐LSTM以及不带嵌入的PSPNN。结果总结于表I中。同时,用于比较的各深度神经网络的参数如下所示。
- AVG [36] :计算每条路径的平均速度是基于路径的速度预测中最传统的方法。在此方法中,研究人员计算每条路径的平均速度,并将该平均速度用作预测的单元速度。然后,本文根据实际路径单元速度和平均速度来估计误差。
- 深度RNN [5] :RNN可以利用内部记忆单元处理任意输入序列,从而赋予RNN学习时间序列的能力。在对比过程中,作者使用基础循环神经网络(RNN)来预测单元速度,并将其与实际路径单元速度进行比较。这里,我们将 RNN神经元数量设置为256,并使用三个隐藏层。
- 深度LSTM [4] :作为对比,作者使用深度LSTM神经网络直接预测细胞速度。此处,我们将隐藏单元的数量设置为256,并在三个隐藏层。然后基于LSTM输出,本文根据实际路径单元速度和预测的路径单元速度来估计误差。
- 深度双向LSTM [6] :作为对比,作者还使用了深度双向LSTM神经网络直接预测单元速度。这里,我们将双向 LSTM隐藏单元的数量设置为256,并采用三个隐藏层。使用双向LSTM神经网络直接预测单元速度,然后估计误差。
- 深度Conv‐LSTM[37] :本文测试了将CNN和LSTM结合为卷积LSTM(Conv‐LSTM)的新神经网络。与传统的LSTM相比,使用卷积层进行特征提取,不仅可以提取时间相关性,还能提取空间相关性。此处采用一维卷积神经网络和深度LSTM网络来捕捉时间与空间特征。对于一维卷积层,设置卷积核大小为3,滤波器数量为128。然后输入到具有256个隐藏单元的三层隐藏层深度 LSTM中。
- 不带嵌入的PSPNN :在这项研究中,作者将嵌入方法应用于基于速度预测的路径,并尝试整合驾驶员行为、星期几和天气影响等特征。为了观察实际影响,我们训练并评估了一个 PSPNN未包含信息嵌入的属性。
从表I的比较中可以看出,PSPNN的预测精度明显优于其他方法。与传统的深度RNN和LSTM相比,特征提取模块确实提取了更多有用信息。此外,我们发现卷积层有助于空间特征提取,因为与仅使用相同隐藏层的深度LSTM网络相比,Conv‐LSTM的性能提升了约9.94%。关于PSPNN组件的更详细分析将在下一节中介绍。
七、结果讨论与分析
A. 特征提取模块
1) 属性信息集成
在现实生活中,人们的出行常常受到天气、出发时间、星期几等多种外部因素的影响。这些因素如何影响预测结果?对此,研究团队进行了有无属性集的对比评估,发现使用嵌入方法将完整属性信息应用于PSPNN中,可使整体预测MAPE提升1.82%。在四个属性中,weekID对结果的贡献最为显著,提升了1.02%;weatherID和timeID分别使MAPE误差降低了0.91%和0.73%;driverID的影响可以忽略不计,仅对MAPE准确率贡献约0.05%–0.08%。结果表明,驾驶习惯尚未被充分挖掘并集成到神经网络中,未来的研究需要更详细的属性来表征驾驶员行为。
2) 细胞卷积层
对于细胞卷积层,我们测试了多种参数组合。对于卷积核大小kc,我们尝试了不同的值kc= 2,kc= 4, kc= 5和kc= 3。发现当kc= 3时,预测MAPE最低。当kc取其他值时,预测MAPE比kc= 3更差。因为细胞卷积层主要用于提取小细胞簇中的空间依赖性。显然,路径单元中的速度在很大程度上依赖于前一个和后一个单元。此外,车辆的速度变化也会对邻近单元产生影响。卷积核大小的尝试在[33]Geo‐conv层中也得出了相同的结果。
3) 子路径和路径卷积层
对于子路径卷积层,我们最终将卷积核大小设为ks= 2。在此,我们也测试了几个不同的卷积核大小,即ks= 3,ks=4,得到的平均绝对百分比误差结果分别为19.31%和20.23%。导致该结果的可能原因是,子路径卷积层主要负责捕捉高维特征,特别是各细胞簇之间的连接关系。ks= 2的结果表明,路径单元中的速度变化与邻近单元的状态密切相关。此外,对于路径卷积层,我们将卷积核大小设为3。我们也尝试了不同的卷积核大小kp= 2,kp= 4和kp= 5,发现对应的平均绝对百分比误差分别为21.07%、19.85%、19.98%。
我们还在三个不同的卷积层中尝试了不同的滤波器数量。在综合考虑预测性能和网络效率后,我们最终确定了第六节中所示的滤波器数量。
B. 记忆模块
在PSPNN中,记忆模块是捕捉不同单元间速度变化时间依赖性的关键部分。本文尝试了不同的模型和隐藏层,最终决定采用双向LSTM,因为其性能最佳。我们可以通过表I中不同类型循环神经网络的比较得出这一结论。对于隐藏层,我们尝试了l= 2和l= 4。我们发现,当l= 2时,MAPE结果(19.04%)已非常接近最佳值。当l= 4时,MAPE为18.09%,其提升可忽略不计。然而,增加一个具有256个隐藏神经元的双向 LSTM层将导致参数量大幅增长。因此,研究团队最终决定采用三层隐藏层双向LSTM作为记忆模块。
C. 基于路径的速度预测案例分析
从图中可以看出,PSPNN 捕捉到了图6中整个路径速度在时空方面的变化。此处我们随机选择了六辆车和六条测试路径,其中三条位于非高峰时段,三条位于高峰时段。x轴表示单元索引(0–127),y轴表示速度值(m/s)。蓝线表示由历史轨迹记录捕获的真实速度,橙线表示路径的预测单元速度。从图6可以看出,整体预测趋势与路径实际速度非常接近,特别是当行驶速度接近道路网络平均速度时。PSPNN的成功表明,PSPNN在建模复杂的时空特征方面表现出色。
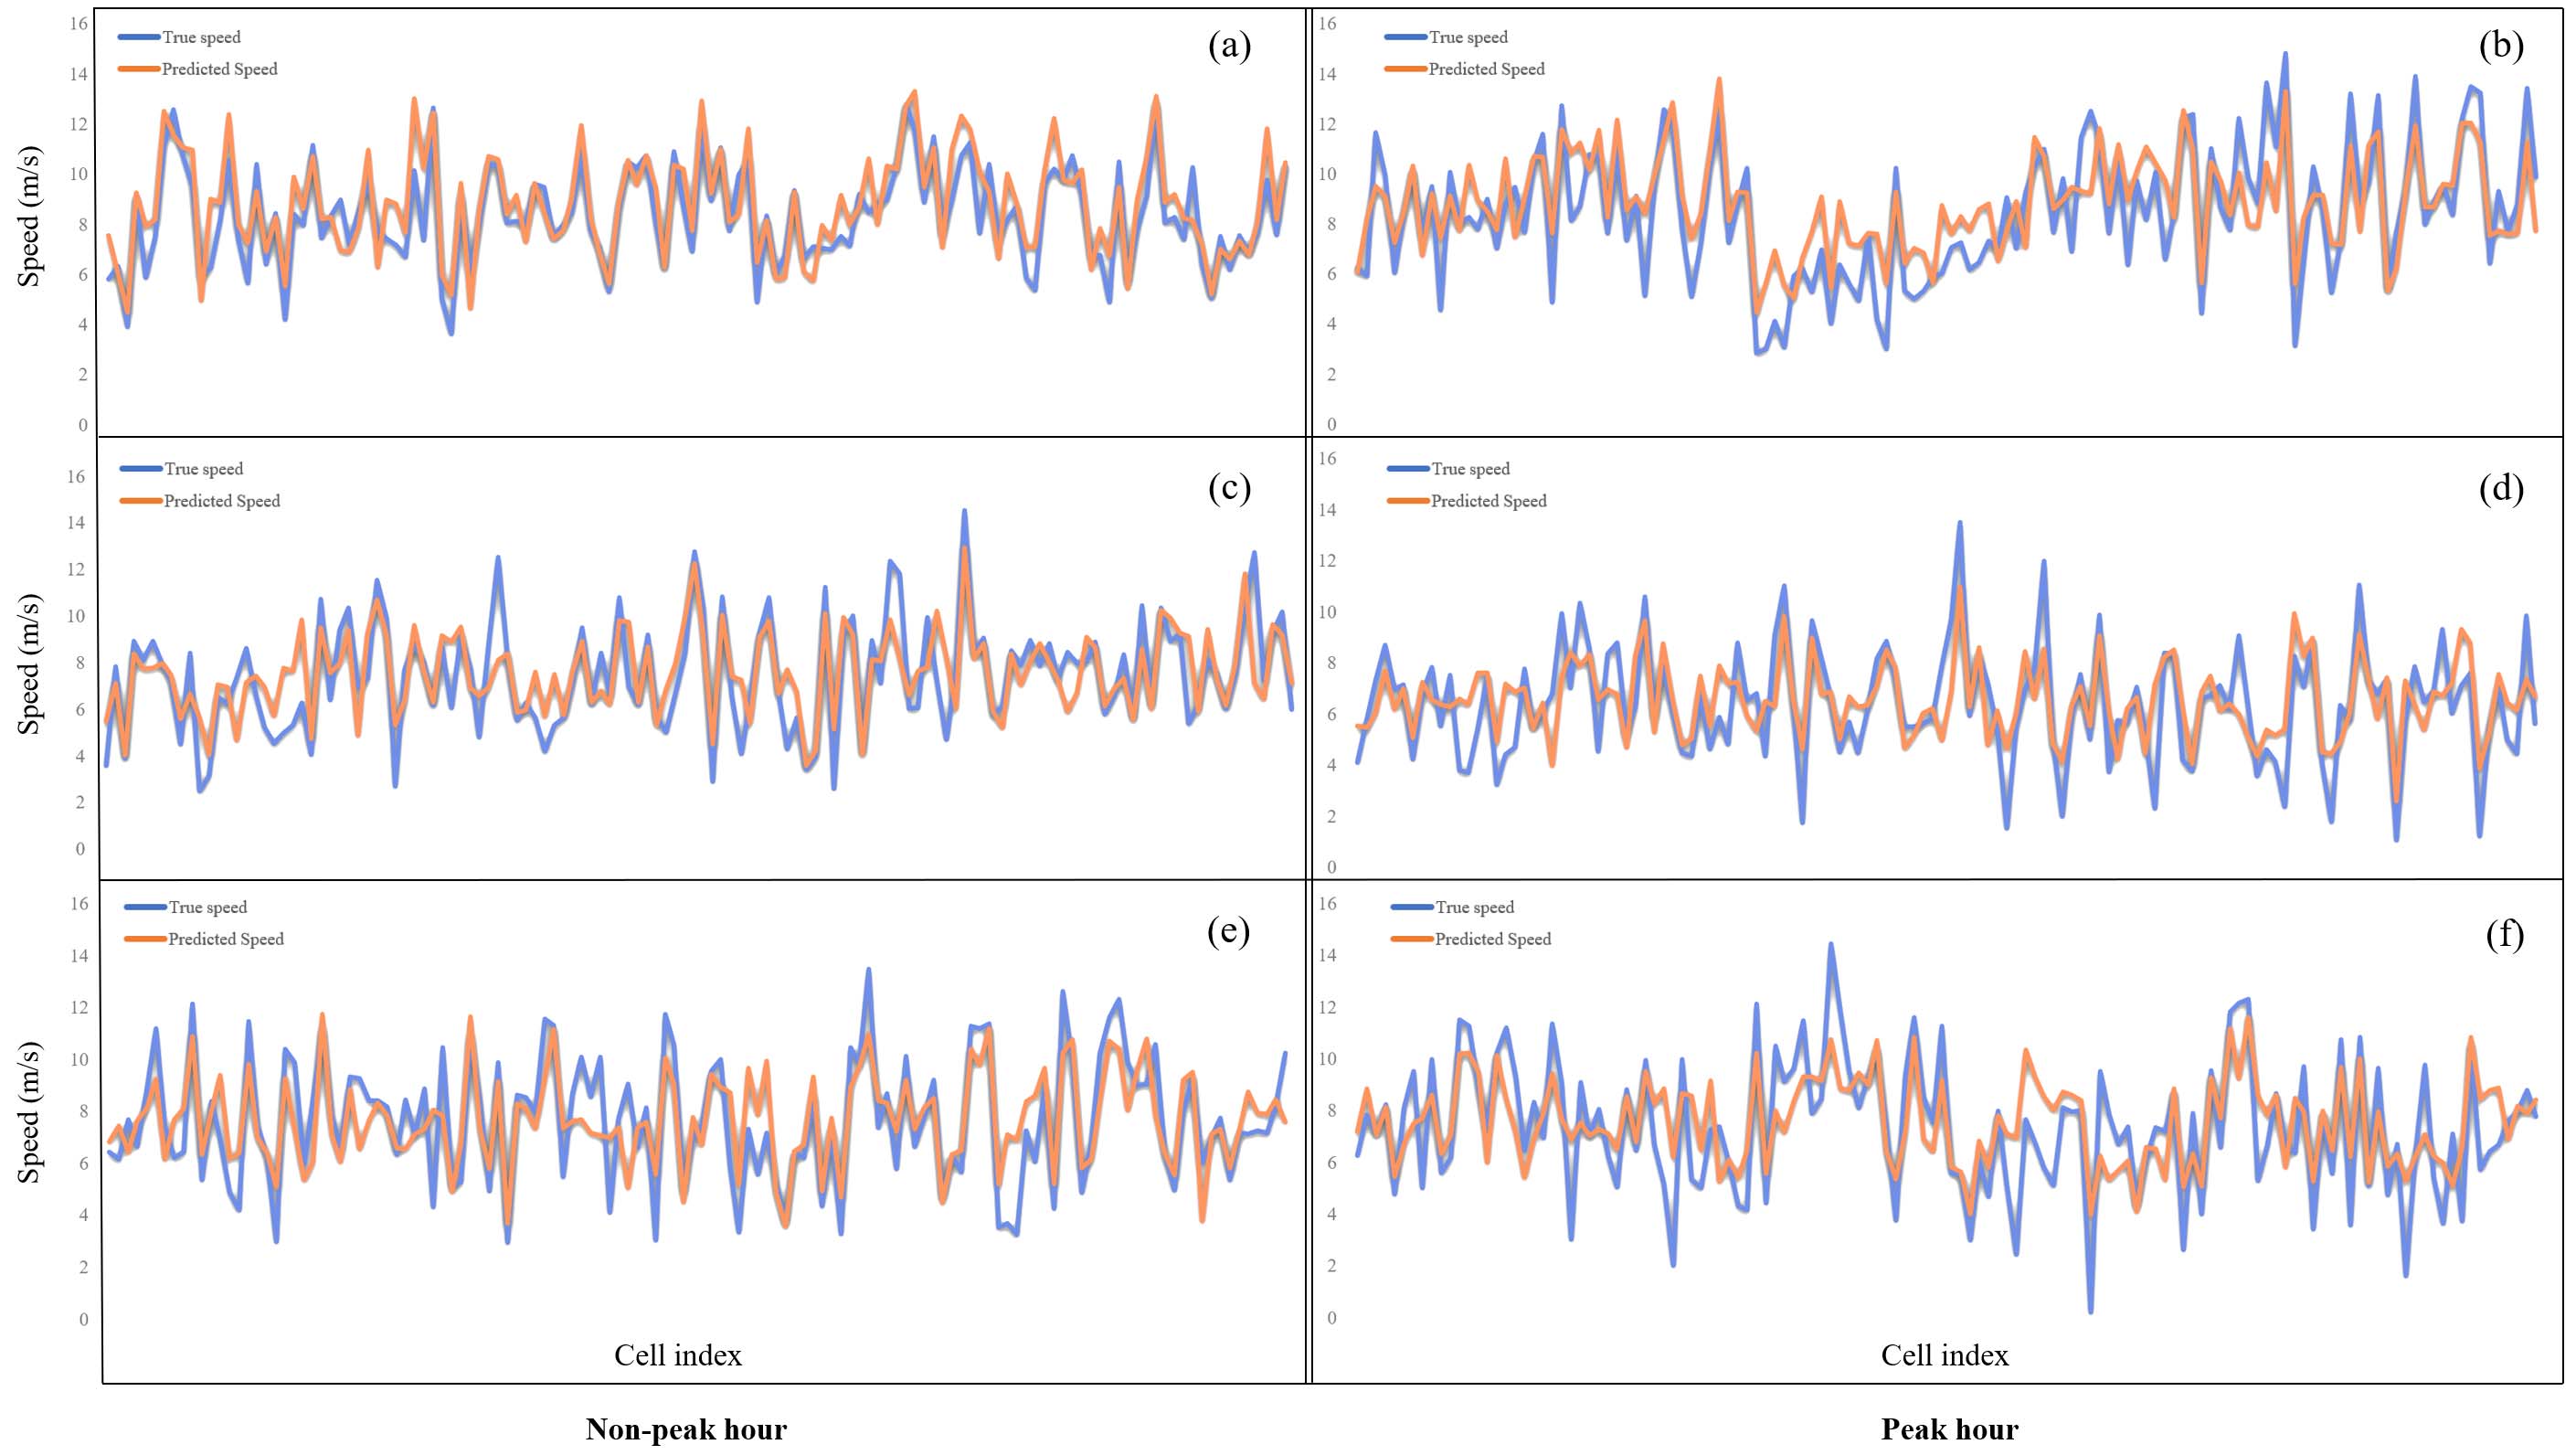
然而,仍有若干发现值得进行开放性讨论。首先,通常高速行驶的路段比低速路段(低于4m/s)更容易预测。详细信息可参见图6。这一结果可以通过以下几点来解释。首先,在道路网络中,稳定的高速行驶始终表明具有较高的空间依赖性。一般情况下,此时路面和交通基础设施状况均良好。此外,道路路段的速度限制和服务水平也更高。这些明显的空间信息可以作为有用的特征被神经网络学习。此外,这些特征能够很好地与速度变化相关联。其次,在拥堵情况下,由于不同路段累积了大量突发性的降速,通过网络有效捕捉加减速特征较为困难。从结果分析来看,网络对较高速度单元的预测效果优于低速情况。总之,PSPNN在像高峰期这样频繁发生加减速的情况下表现不够理想,这也是研究团队未来关注的方向之一。
D. 出发时间分析
在道路网络中,不同开始时间的路径通常会导致不同的实际速度分布。为了评估和展示PSPNN在不同时段的速度预测准确性,将部分测试数据集(3天)根据开始时间划分为不同的时间段。表II显示了具体结果。可以看出,PSPNN具备全天候行程速度预测的能力。在非高峰时段,PSPNN能够实现较为准确的行驶速度预测,其误差波动可控在2–3%。预测精度最高的时段为6:00–7:00,平均绝对百分比误差为17.14%,平均绝对误差为1.83 m/s。然而,在早高峰(7:00–8:00)和晚高峰(18:00–19:00)时段,PSPNN的预测误差相对较大。早高峰时段的平均绝对误差为2.34 m/s,平均绝对百分比误差为22.25%;晚高峰时段的平均绝对误差为2.64 m/s,平均绝对百分比误差为26.02%。早晚高峰时段的速度预测误差相对较大,可能原因包括:1)交通拥堵严重;2)由于信号灯变化、交通事故等外部因素影响,道路网络的可预测性下降;3)相较于其他时段,车辆加减速更为频繁,相关特征难以捕捉。
E. 路径长度分析
如表III所示,研究人员在一定程度上分析了行程,PSPNN的精度水平取决于轨迹的长度。对于5公里以内的短距离路径,PSPNN的预测误差相对较大(MAPE 23.19% ± 0.15%,平均绝对误差 2.17 m/s ± 0.15 m/s)。可能的原因可归纳为三点:1)5公里以下的路径采样点较少,重采样后的数据规模较小不足以反映轨迹特征。2)较短行程的速度分布常受到信号灯和实时路况的影响,因此统计规律不明显。3)一些短路径记录始终具有较高的随意性和不确定性。对于在城区内人们最常行驶的5公里–10公里和10公里–15公里路径,PSPNN表现出优异的预测结果且误差稳定。对于5–10公里路径,预测结果最佳(18.11% ± 0.1%,1.83 m/s ± 0.1 m/s)。随着路径长度增加,由于每个单元长度变长,预测精度缓慢下降。对于超过30公里的路径,训练集和测试集中的数据量非常有限,因此将该部分排除在实验之外。
第八节 结论与未来研究
基于个体路径的交通参数预测是交通领域的一个必要研究范畴。本文中,研究人员提出了一种基于深度神经网络结构PSPNN的路径速度预测方法,通过融合时空和属性信息来实现对给定路径的速度预测。结合个体特征与系统性特征,基于路径的方法能够为出行者和管理者提供灵活且有用的信息。该工作将最小预测单元细化至路径单元,并取得了令人鼓舞且有前景的速度预测结果。
实际上,本文提出的基于路径的速度预测方法可应用于多个领域,包括网约车调度优化、自动驾驶车辆路径规划、拥堵规避等。同时,由于PSPNN将研究范围缩小到个体路径层面,人类行为与偏好不可忽视。在现实世界中,人类是交通系统的主体。因此,结合人类特征与交互提升预测精度可以成为一个未来研究课题。未来将基于路径范围整合与提取更多有用信息用于预测。

码道开发者社区,聚焦华为云码道 CodeArts 代码智能体,沉淀 Agent、Skill、鸿蒙开发实战内容,供开发者查阅资料、交流技术、分享工程实践
更多推荐



 25
 0
- 0


 已为社区贡献1条内容

所有评论(0)